Research
연구성과
기계 김진태 교수 연구팀, "드론아, 기준 좀 잡아줘"… 풍선부터 농구공까지 하늘 아래 모든 움직임 3D로 잡는다
- 기계공학
- 등록일2026.11.17
- 조회수68
[드론 비행 궤적을 '움직이는 자'로 쓰는 야외 3차원 추적 기술 개발]
영화 '아바타' 속 캐릭터가 실제 사람처럼 자연스럽게 움직일 수 있었던 비결은 모션캡처다. 배우의 몸에 표식을 붙이고 스튜디오 안 여러 대의 카메라로 움직임을 입체적으로 기록하는 기술이다. 하지만 이 정밀한 측정을 운동장처럼 넓은 야외로 가져가는 일은 결코 쉽지 않았다. 국내 연구팀이 하늘을 나는 드론을 '움직이는 기준점'으로 삼아, 넓은 야외에서도 물체의 3차원 움직임을 정밀하게 추적하는 기술을 개발했다.
POSTECH 기계공학과 김진태 교수, 김정연 석사 연구팀은 드론과 여러 대의 카메라로 대규모 야외 공간에서 물체의 3차원 이동 경로를 정밀하게 측정하는 ‘DAM3T1)’ 기술을 개발했다. 이 연구는 미국 해군연구청(ONR) 과제 수주에 이은 핵심 융합 연구 결과물로, '사이언스 어드밴시스(Science Advances)' 온라인판에 게재됐다.
미세먼지가 바람을 타고 어디로 퍼지는지, 낮게 나는 비행체가 어떻게 움직이는지, 여러 개체가 무리 지어 어떻게 이동하는지를 알려면 넓은 야외에서 움직임을 3차원으로 정확히 측정하는 기술이 필요하다. 이때 주로 쓰이는 방법이 여러 대의 카메라로 같은 물체를 동시에 찍어 입체 위치를 계산하는 방식이다. 우리가 두 눈의 위치 차이로 거리를 가늠하듯, 카메라도 서로 어디에 놓여 어느 방향을 보고 있는지 정확히 알아야 제대로 된 입체 정보를 얻을 수 있다. 이 과정을 '보정'이라고 하는데, 공간이 넓어질수록 보정은 훨씬 까다로워서 야외에서는 거대한 격자판이나 대형 구조물을 현장에 직접 세워야 하는 경우가 많았고, 장소 제약은 물론 많은 비용과 인력이 들었다.
연구팀은 개발한 ‘드론 보조 다중 카메라 3차원 추적(DAM3T, Drone-Assisted Multicamera 3D Tracking)’ 기술은 발상을 전환해 커다란 장비를 세우는 대신, 자유롭게 날아다니는 ‘드론’ 비행 경로 자체를 기준으로 삼았다. 여기저기 놓인 카메라들이 비행하는 드론을 동시에 촬영하면, 컴퓨터 알고리즘이 각 화면 속 드론의 위치 변화를 비교해 카메라들의 위치와 방향을 스스로 계산해 낸다. 사람이 일일이 맞출 필요가 없다. 여기에 드론에 실린 센티미터급 정밀 위치 측정 장치(RTK-GPS2)) 정보를 더해, 카메라로 잰 움직임을 위도·경도·고도로 이루어진 실제 지도 좌표에 그대로 옮겨 놓을 수 있도록 했다.
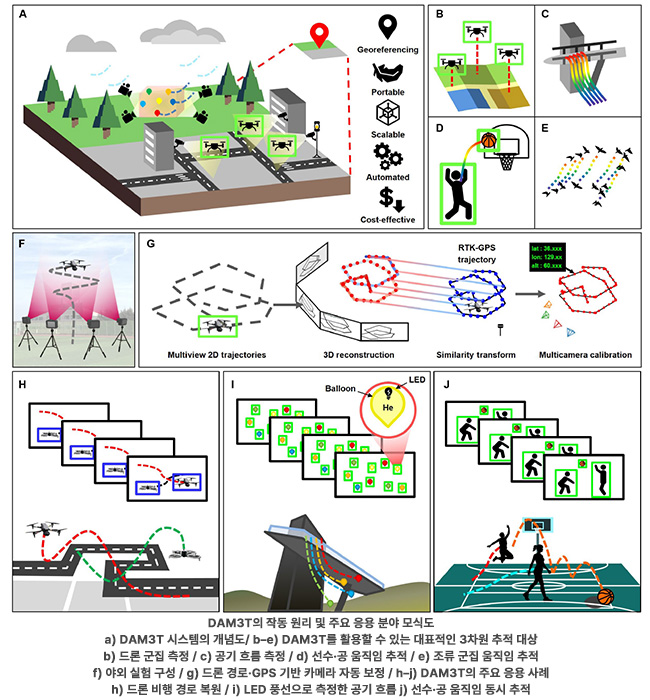
정확도도 뛰어났다. 실내 모션캡처 장비와 비교한 실험에서 가로 6m, 세로 6m, 높이 3m 공간에서 오차가 약 2.3cm(정규화 오차 1.15%)에 불과했고, 수십 미터 규모의 야외 실험에서도 1.21%에 그쳐 실내외 모두 2% 미만의 오차를 보였다.
연구팀은 실제 활용 가능성도 확인했다. 더 나아가, 연구팀은 불규칙하게 날아다니는 여러 대의 드론 무리를 추적하고, LED를 단 헬륨 풍선을 띄워 바람의 흐름을 눈으로 볼 수 있게 그려냈으며, 야외 농구 경기에서는 코트를 누비는 선수들의 동선은 물론 패스와 슛을 할 때 공이 그리는 3차원 포물선까지 각각 분리해 복원하는 것도 성공했다.
김진태 교수는 "실험실이라는 공간의 한계와 대형 보정 장비에 대한 의존에서 벗어나, 드론의 비행 궤적을 기준으로 넓은 야외에서도 정밀한 측정이 가능함을 보여줬다"라며, "최근 선정된 미국 해군연구청의 차세대 공력 표면 및 능동 유동 제어 연구과제와 연계해 대기 흐름 감시, 무인비행체 정밀 추적, 다중 드론 자율 제어, 스포츠 경기 분석 등 그동안 정밀 측정이 어려웠던 산업·국방 현장에 폭넓게 활용할 계획"이라고 밝혔다.
한편, 이번 연구는 과학기술정보통신부 재원으로 한국연구재단의 지원을 받은 우수신진연구사업과 과학기술정보통신부·교육부의 재원으로 한국연구재단의 지원을 받은 과제, 그리고 미국 해군연구청(Office of Naval Research, ONR)의 지원을 받아 수행됐다.
▶️ DOI: https://doi.org/10.1126/sciadv.aeh8352
1. DAM3T (Drone-Assisted Multicamera 3D Tracking): 드론 비행 궤적을 광학적 보정 기준으로 활용해 여러 대의 카메라를 보정하고, 넓은 야외 공간에서 물체의 움직임을 3차원으로 추적하는 기술.
2. RTK-GPS (Real-Time Kinematic GPS): 지상 기준국과 이동체가 수신한 위성항법 신호를 비교해 오차를 실시간으로 보정함으로써, 일반 GPS보다 높은 센티미터급 정밀도의 위치 정보를 얻는 실시간 이동측위(RTK) 기술. 본 연구에서는 드론의 정밀한 위치 정보를 실제 지리 좌표계와 연결하는 데 활용됐다.
참여 연구자
-

김진태 조교수
기계공학과
프로필 바로가기 -
김정연
석사